产品视频
产品概述
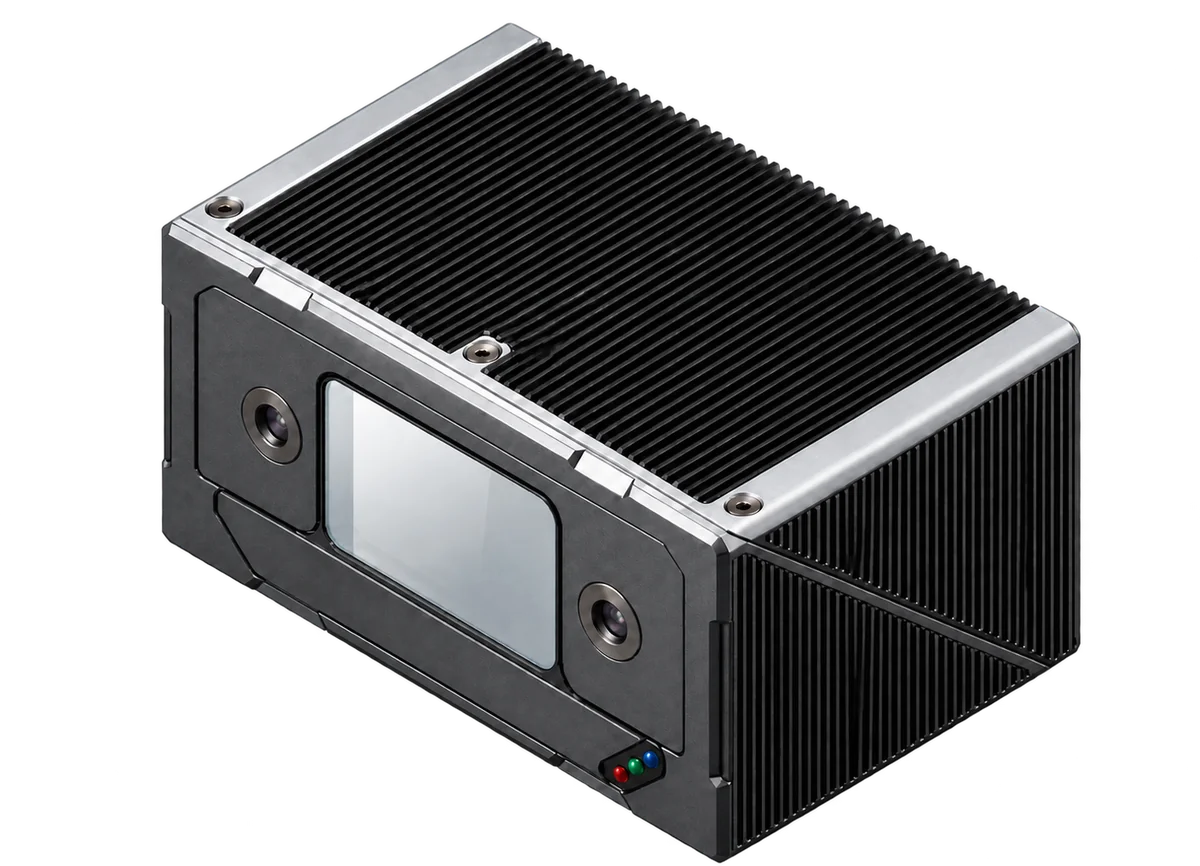
LUC-VISION™ 是基于 FMCW 相干测量的 RGBD 相机。
- 全表面成像:反光、透明、深色、无纹理表面都能获取深度,不会像结构光那样在这些表面上失效。
- 高精度测距:精细模式下深度精度 0.21 mm(1σ)。
- 室外可用:只接收与本振光相干的回波,阳光不会淹没测量信号。
- 多机协同:多台设备相邻安装、同时工作,互相没有干扰。结构光和 ToF 相机在同样的布置下会相互干扰。
在此基础上,LUC-VISION™ 为每个深度点配准彩色信息,输出着色点云,可直接用于按颜色分割等任务。
反光、透明、深色表面为什么难测
结构光靠在物体表面投影图案再读取形变,双目靠纹理匹配。两者都预设了同一件事:表面会把光漫反射回来。
镜面金属把图案反射到别处,玻璃让光直接穿过,深色塑料几乎不返回信号。料箱中零件之间的互反射还会生成并不存在的表面。
FMCW 相干测量,不依赖表面漫反射
LUC-VISION™ 采用 FMCW 相干测量获取深度,依据是回波与本振光的频率差,而非表面的漫反射。因此,表面是镜面还是哑光、有无纹理,不再决定能否成像。
规格
FMCW 三维感知设备,提供高速、标准和精细三种模式,支持 Luc Studio 与 C++ SDK 集成。
| 型号 | 量程 |
|---|---|
| LUC-VISION SR | 0.3–1 m |
| LUC-VISION MR | 0.3–3 m |
| LUC-VISION LR | 0.3–10 m |
三种工作模式
| 工作模式 | 单帧输出点数 | 采集 + 处理 = 单帧总耗时 | 精度(法向 1σ 中位数;0.83 m、10% 漫反射靶) |
|---|---|---|---|
| Fast 高速 | 约 512,000(256 × 2,000) | 2.5 s + 100 ms ≈ 2.6 s | 2.13 mm |
| Standard 标准 | 262,144(512 × 512) | 2.5 s + 150 ms ≈ 2.65 s | 1.48 mm |
| Fine 精细 | 262,144(512 × 512) | 2.5 s + 600 ms ≈ 3.1 s | 0.21 mm |
核心规格
| 项目 | 规格 |
|---|---|
| 扫描视场 | 40° × 40° |
| 激光波长 | 1550 nm |
| 绝对测距误差(标称) | < 2 mm |
| 默认三维采集 | 0.4 Hz / 2.5 s |
| 相机图像 | 1088 × 1280 px |
| 相机帧率 | 10 fps |
| 设备通信 | Gigabit Ethernet / TCP/IP |
| 输出字段 | XYZ / D / RGB / Intensity |
| 尺寸(宽 × 高 × 深) | 150 × 80 × 100 mm |
| 质量 | 1,200 g |
| 额定供电 | 12 V DC / 3 A |
| 功耗 | 约 25 W |
| 工作温度 | 0–55 °C |
| 防护与激光等级 | IP65 / Class 1 |
| 软件 | Luc Studio |
| SDK | lucscopeSDK 2.0.0 / C++17 |
处理延时不含 2.5 s 采集时间,有效点数依场景而定。精度为法向 1σ 中位数,基于约 0.83 m、10% 漫反射靶的离线验证,与绝对测距误差分别定义。尺寸不含接头与线缆。
对生产流程的价值
抓取位姿算不出,箱内又没有备选目标,产线就只能停下来等人工处理。反光、透明、深色件用同一套传感器,就不必为不同材质分别布置视觉方案,也不必把“难测件”排除在自动化之外。
应用方向
混合材料分拣:金属、玻璃、深色塑料同箱作业。
电子制造检测:反光焊点与金属外壳正是结构光最易失效的对象。
服务机器人:玻璃门与不锈钢表面不再是感知盲区。
产品文档
以下文档可应要求提供。
| 文档 | 格式 |
|---|---|
| 机械结构说明书 | |
| SDK 接口说明书 | HTML |
| 产品参数说明书 | |
| 产品参数说明书(单页) | |
| 软件说明书 | |
| Runtime 说明书 | |
| Workflow SDK 说明书 | |
| Workflow 算子说明书 |
说明您的应用场景
填写应用问卷后,工程师会根据您的需求推荐型号方向,并与您联系。快速版需 2–3 分钟;如需深度选型,请填写完整版。